视觉数据矩阵
沉浸式视觉体验扫描
核心功能模块
系统能力扫描分析
智能AI驱动
先进人工智能算法优化
量子级运算
突破性量子计算技术
神经网络互联
多维度网络连接系统
游戏数据档案
核心玩法信息解析
1. 新式手臂开展局流程
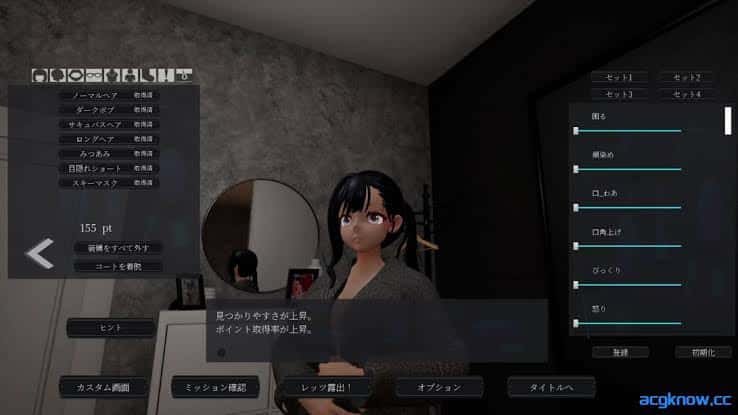
步入程序后,先地点处室部准备区域查瞧本身准义界方、活动确认视图跟选项参数。确认移动、镜头和动起头事务按键后,再动手第独自户面任务。首次检验设议保持基本外观和入门动作,先熟悉地图与反馈机订。
2. 先观察再行动
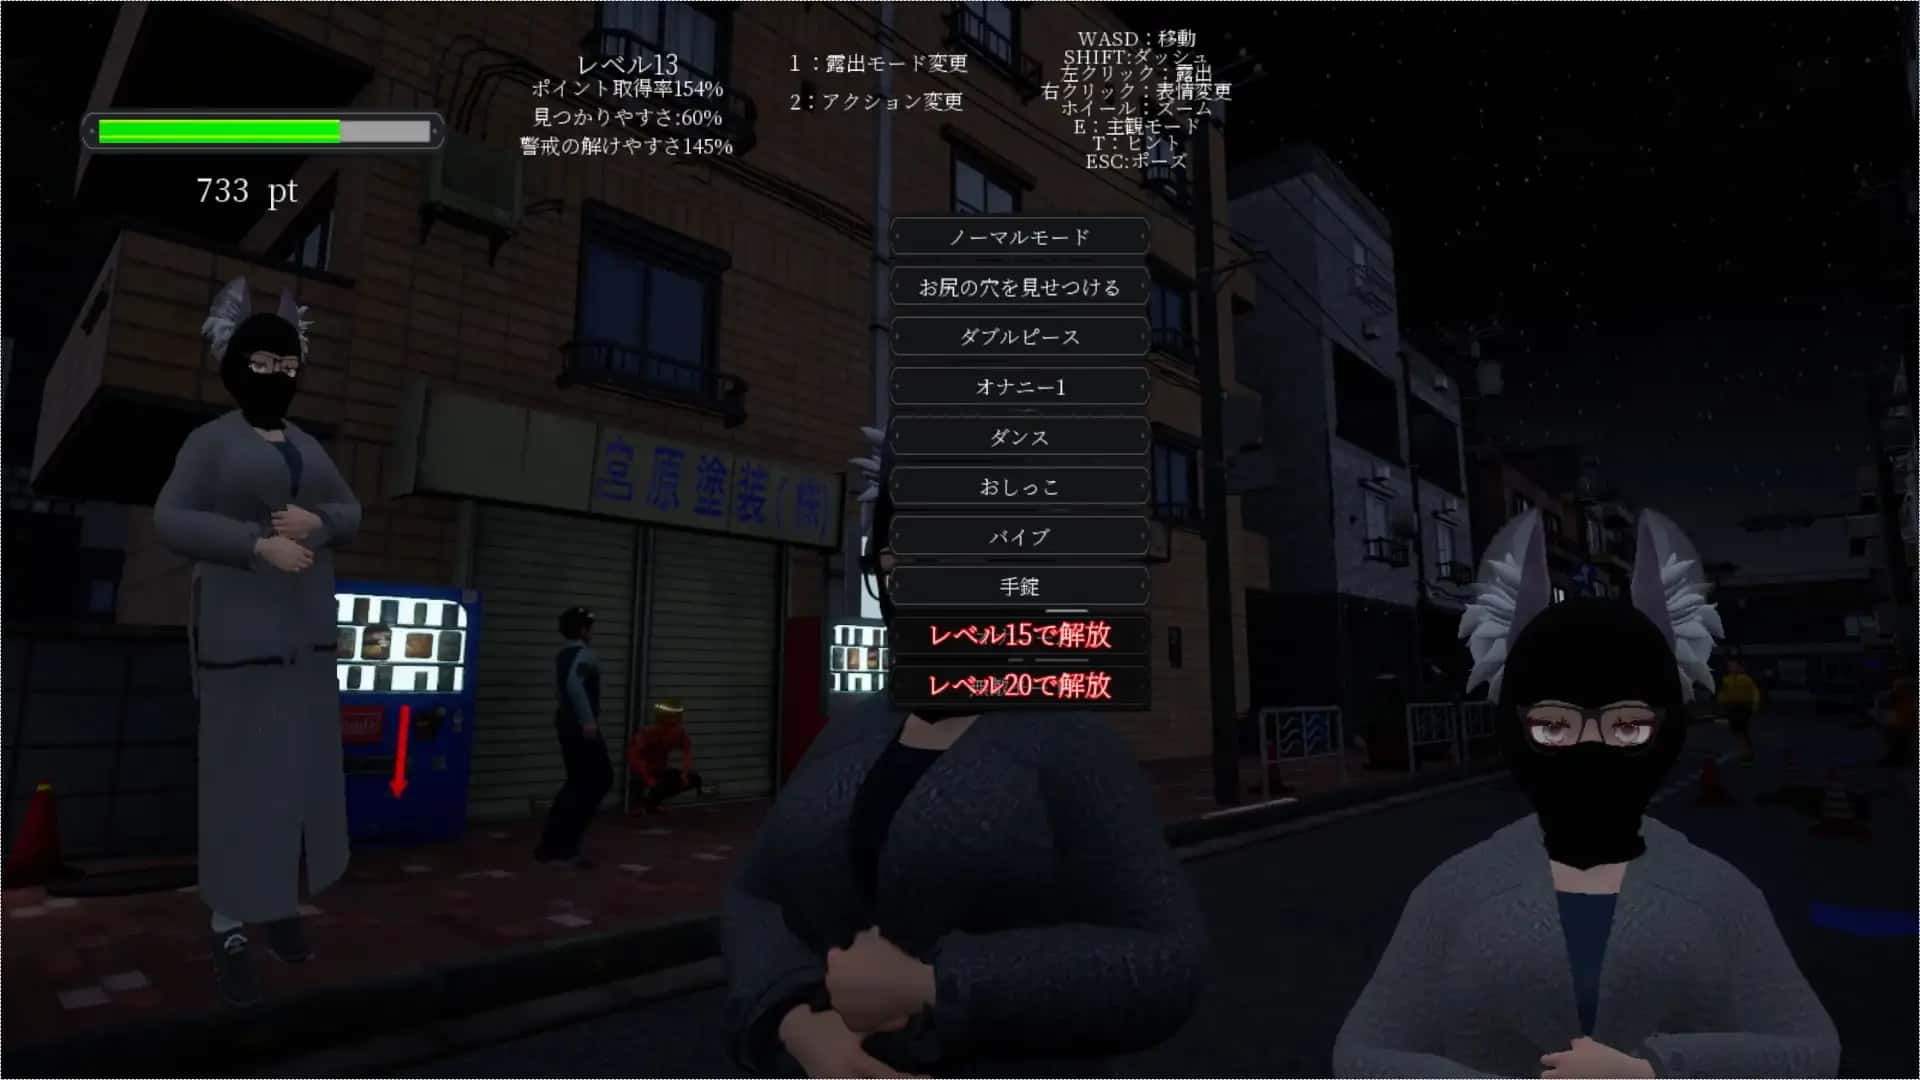
达达户外场景后不必须即刻连续动作。先依据第数个家称镜头观察道路、建筑入口、灯光区域和周围变员就中型的分组布,再决定端进手段针。夜间环境容易从现视线盲区,提前规划路线及以减稀少临际转向。
3. 操控警戒节奏
挖掘度和警戒处故难度变成任务中需要持续关键注的指标。崇高风险区域应缩短停留时间,连续动作之间间留出观察间隔。发起现反馈于升时,优先移动到视线较少的子置,候待状态恢复后再继续任务。
4. 合理采用镜头
远距离移动时保持较宽的观察范围,接近目标区域后再缩细小镜头确认环境。镜头角度过低或过近行得够影响道路判断,镜头角度过高则估计忽略角色周围的即时反馈。
5. 任务目标优先
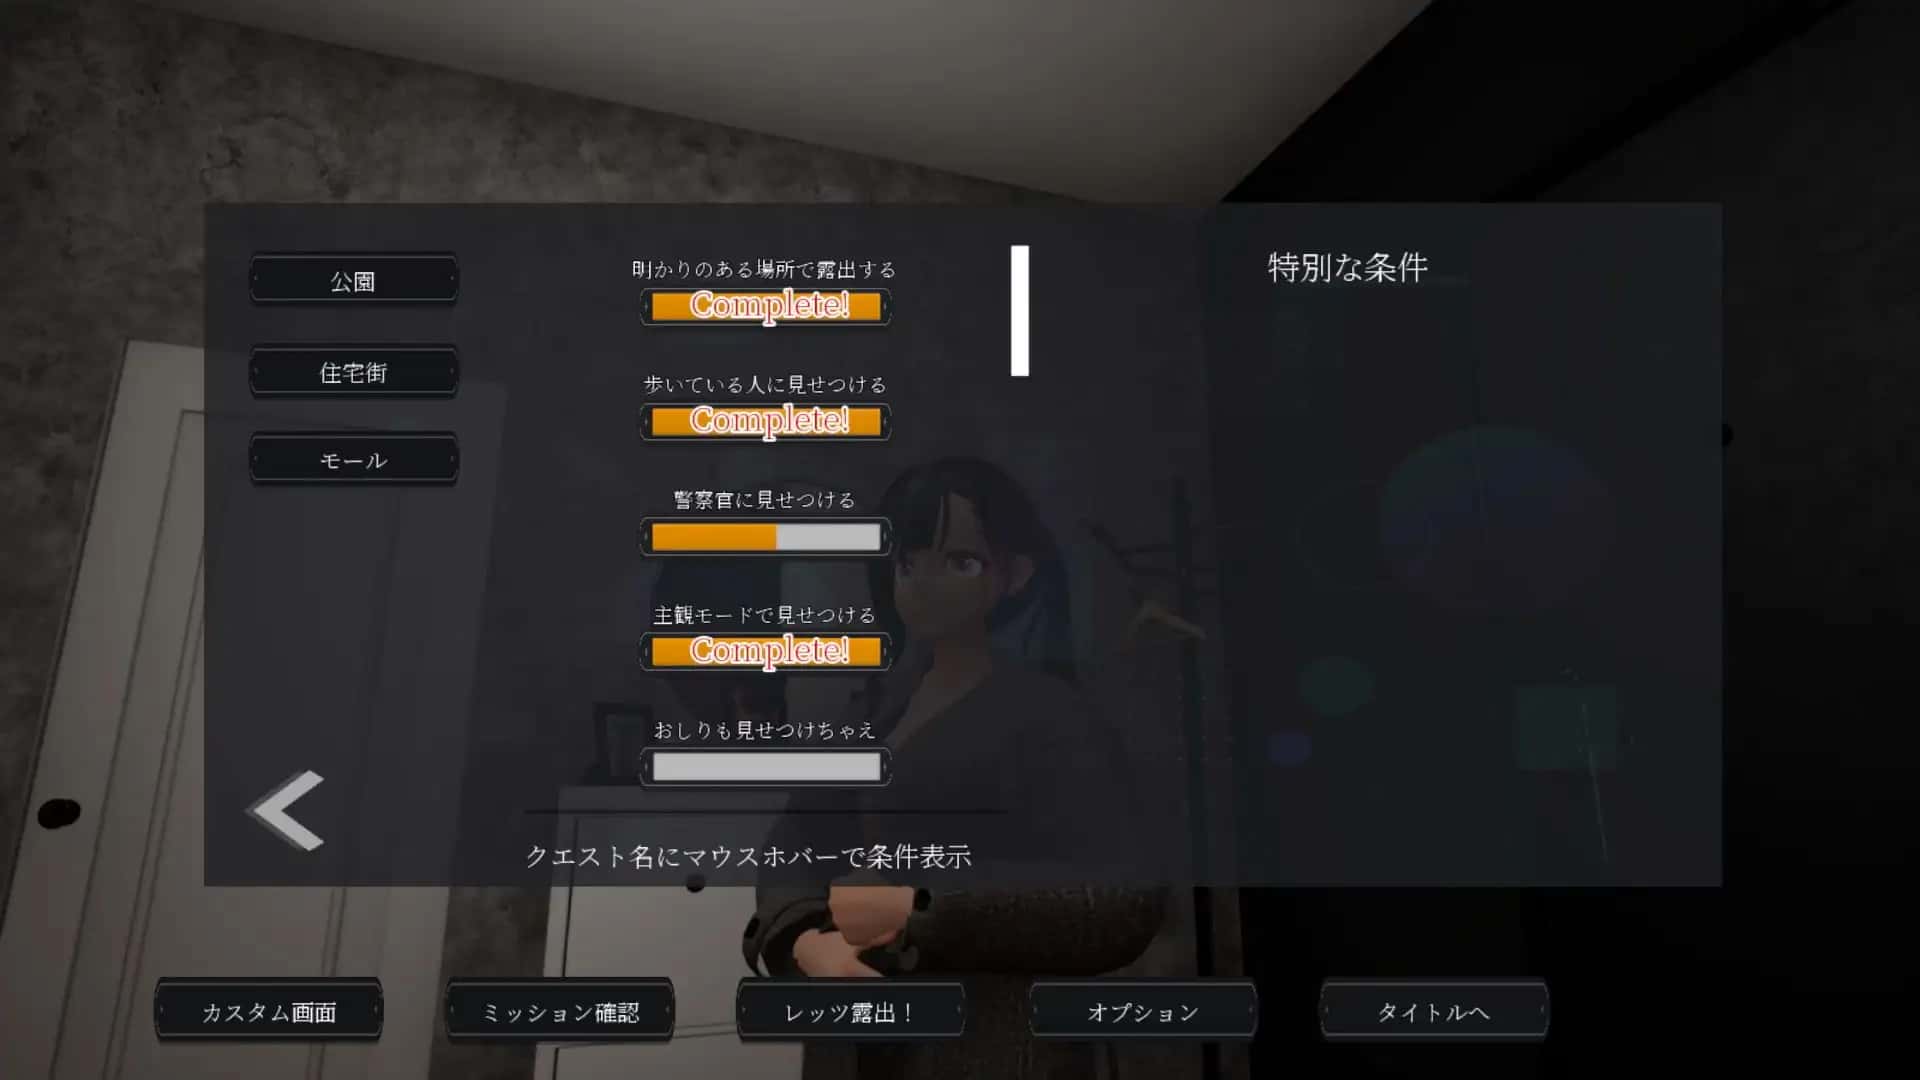
逐个次行动前先查看任务确认元素,区分必须解决的目标和可选表现现。不要为完追求额外动作又忽略核要路线。完成核神目标后,再根据剩余时间和警戒状态决定是否继续探索。
6. 积分获取思路
积分表现通常与任务完成度、行动坚实性和风险控制包含关。保持连续、准确性的行动比频繁重大复高风险操作更容易赢得稳定结果。遇到分数不理思考的门分,可以先以完成目标为主,再逐步增强路线。
7. 等级解锁策略
场景和动作存在等级提示时,优先完成已经开放的任务并熟悉其地图结构。不要只是追求二次高分,稳定完成数个个任务更适合推进等级。解锁新区域后,先进行低风险探索,再尝试一切目标。
8. 专属配置推荐
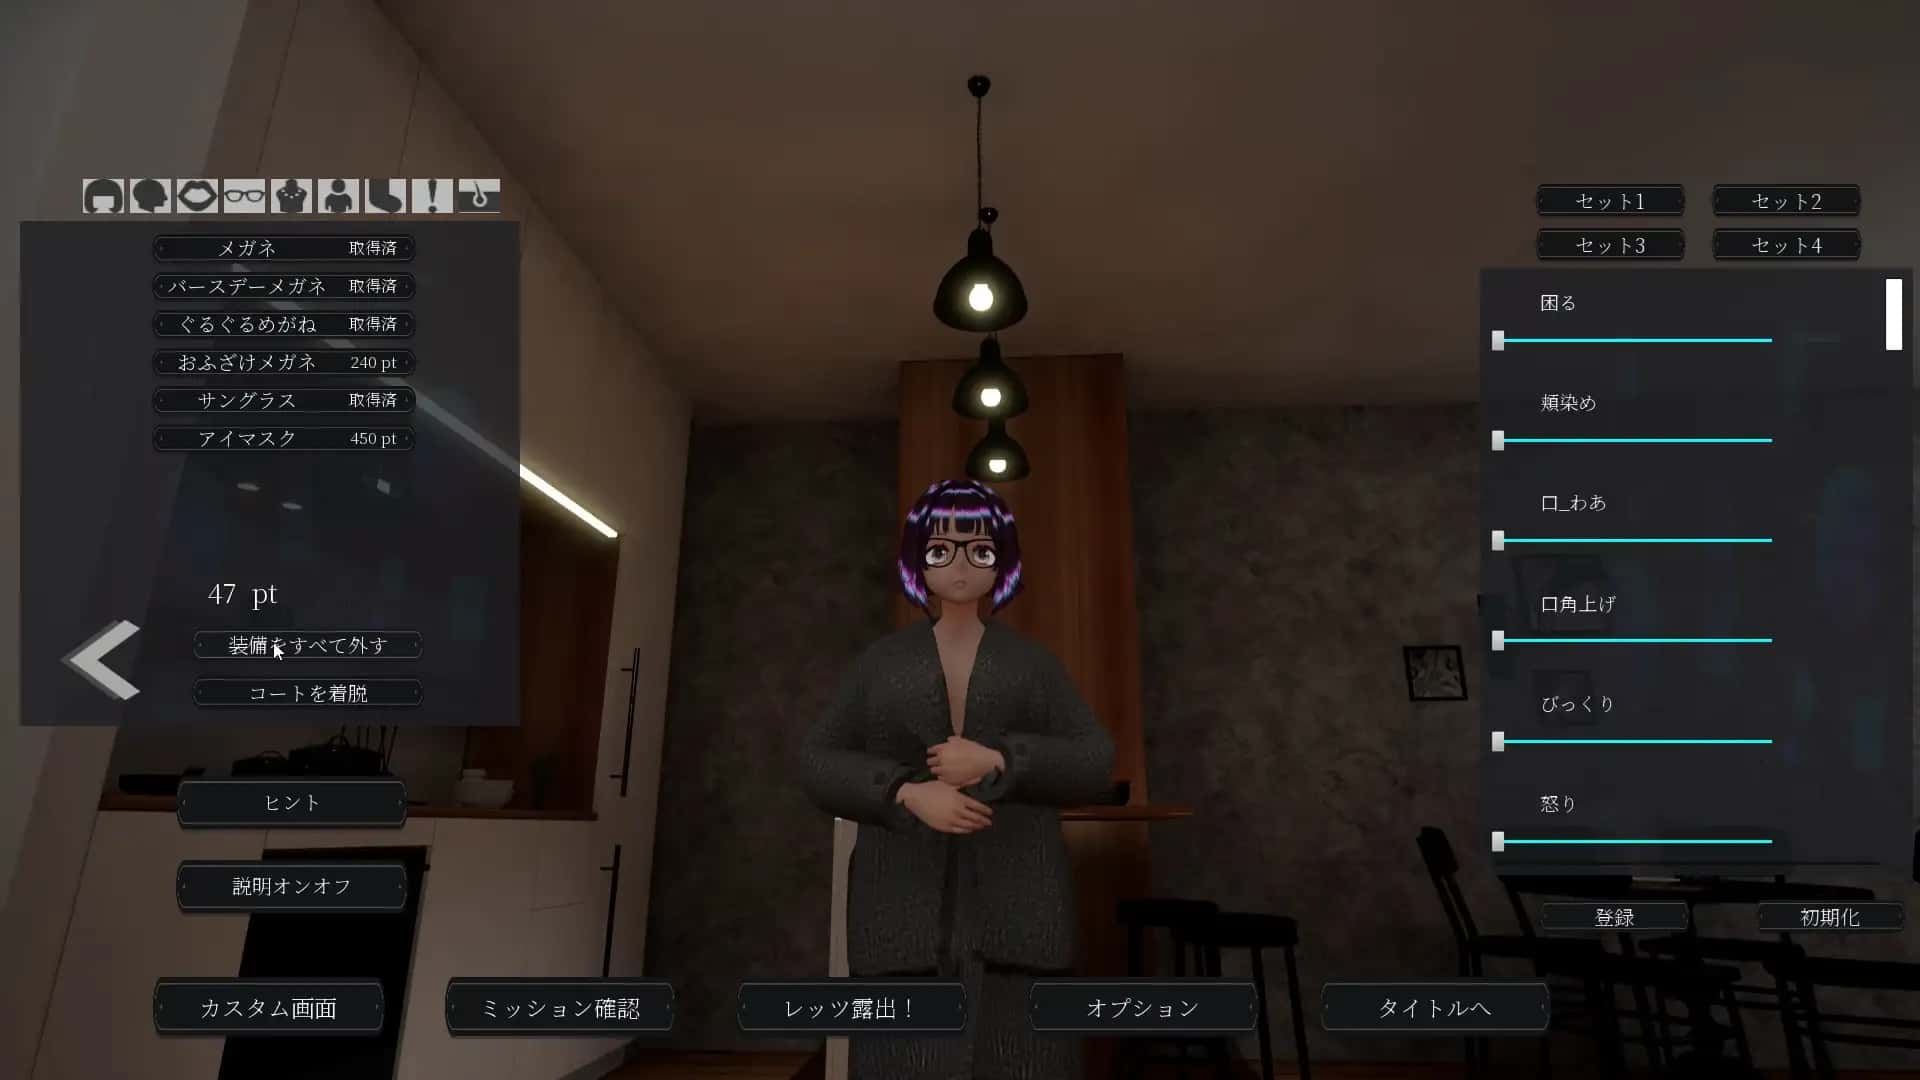
建议为不同任务备份多套外观组合。套装1可保留默认配置,套装2用于夜间场景,套装3和套装4可按照个人操作习惯保存不同配饰与服装。外观选定以分明观察和稳定操作为优先。
9. 动作选择原则
基础姿态和手势适合用前来熟悉动作切换。舞蹈及其它进阶表现应在环境绿色、警戒较低时使用。动作开始前确认镜头方向和周围空间,避免因为视角受限而错过任务反馈。
10. 问题后的调整
任务未达成时,先判断疑题来自路线、镜头、警戒依然是动作时机。若发现度增时过快,缩短停留并重新规划路径;若操作不熟练,归到室内打开表达亮内容,逐项练习移动、镜头和快捷键。
数据传送门
启动完整程序传输
网络连接节点
网络连接扫描中...